Anhang C: Differentialgleichungen
In einer Differentialgleichung (Differentialgleichung) wird eine (unbekannte) Funktion mit ihren Ableitungen verknüpft, z.B.
C.1 Gewöhnliche Differentialgleichungen 1. Ordnung
Eine Gleichung der Form
heißt gewöhnliche Differentialgleichung 1. Ordnung. Eine Differentialgleichung (DGL) ist eine Vorschrift, die die Änderung einer Zustandsvariablen y bezüglich x angibt.
- 1.Ordnung:
-
es tauchen keine höheren Ableitungen nach x auf
- gewöhnlich:
-
es gibt nur die Ableitung nach der unabhängigen Variablen x
Eine Funktion, die die Differentialgleichung erfüllt, heißt Lösung der Differentialgleichung. Eine Differentialgleichung zu lösen bedeutet, Funktionen y zu finden, die der Vorschrift \(\frac{dy(x)}{dx} = f(x,y(x))\) genügen.
Ist die unabhängige Variable die Zeit, schreibt man anstelle von x gerne t:
Eine Differentialgleichung heißt autonom, wenn f nicht explizit von der unabhängigen Variable x (bzw. t) abhängt:
sonst heißt sie nicht-autonom, z.B.
C.1.1 Richtungsfeld
Was kann man einer Differentialgleichung ansehen? Betrachten wir zum Beispiel die Differentialgleichung \(\dot{y}=a \cdot y\). Die Steigung (Ableitung) der Funktion \(y\) an der Stelle \(t\) ist proportional zum Funktionswert an der Stelle \(t\).
Um dies zu visualisieren betrachtet man ein \(t,y\)-Koordinatensystem. Zu beliebig vielen Paaren \((t,y)\)-Paaren zeichnet man nun die Steigung an diesem Punkt ein, indem man an \((t,y)\) ein Linienelement mit der Steigung \(y'=f(t,y)\) einzeichnet (siehe Abbildung 4.4). Ohne die Lösungen der Differentialgleichung zu kennen, weiß man, dass eine Lösung, die durch einen Punkt \((t,y)\) geht, das Linienelement als Tangente haben muss. Zeichnet man viele Linienelemente, so kann man am Richtungsfeld den Verlauf der Lösungen “sehen”.
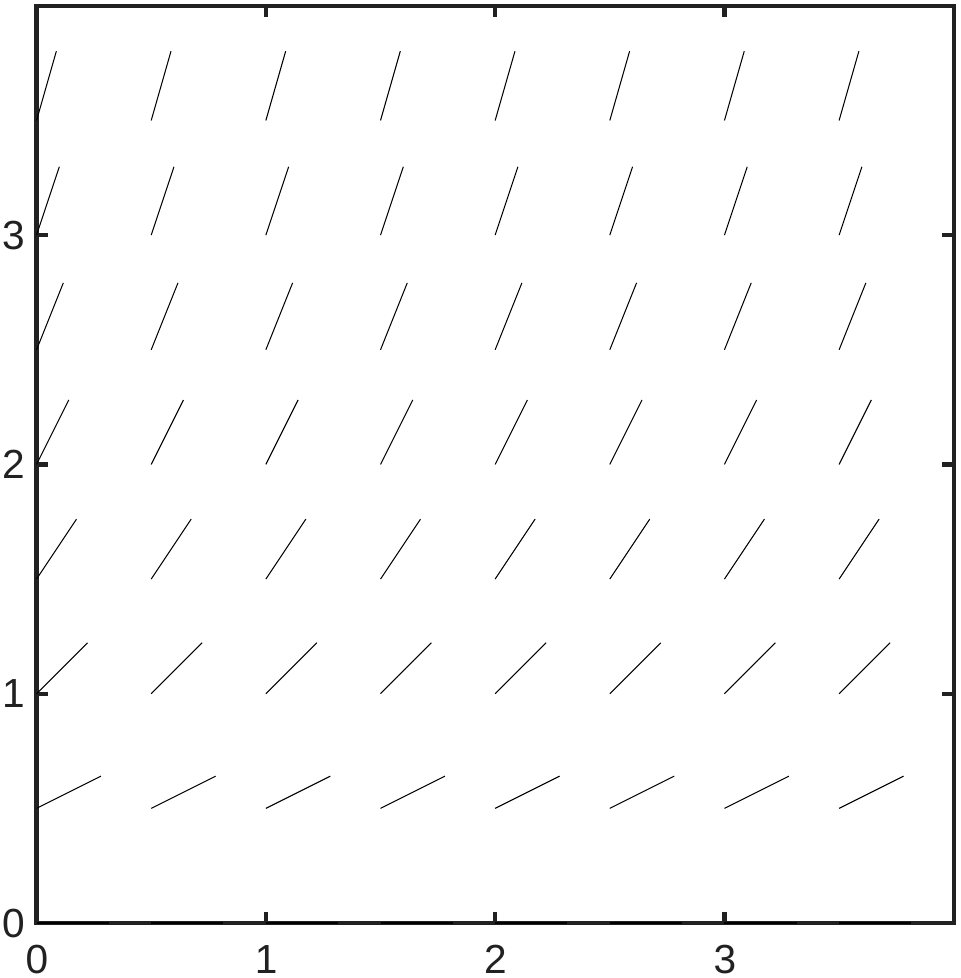
Wie sieht eine Funktion aus, die in dieses Richtungsfeld passt?
Es gibt viele Funktionen, die “passen”. Die Lösungen stimmen entweder überein oder berühren sich nicht. Zu jedem Anfangswert \(y(t_0)=y_0\) gibt es genau eine Lösung1.Ist die Differentialgleichung autonom, d.h. das die rechte Seite nicht explizit von der Zeit abhängt, ist das Richtungsfeld t-translationsinvariant. Dies bedeutet, dass sich die Steigungen in t-Richtung nicht verändern.
C.1.2 Anfangswertproblem (AWP)
Gesucht ist eine Funktion y, die \(\frac{dy(t)}{dt} = f(t,y(t))\), \(y(t_0)=y_0\) genügt.
Das AWP zu lösen bedeutet, eine Lösung der Differentialgleichung zu finden, die von \((t_0,y_0)\) ausgehend in ihrem gesamten Verlauf auf das Richtungsfeld “passt”.
C.1.3 Beispiel: Lösung eines Anfangswertproblems
Gesucht ist die Lösung zu
Die allgemeine Lösung zu \(\dot{y} = 0.5 \cdot y\) lautet
wobei C eine freie Konstante ist.
Nun muss noch C angepasst werden
also ist
die gesuchte Lösung zum Anfangswertproblem.
C.1.4 Beispiel für eine Differentialgleichung, deren Anfangswertproblem keine eindeutige Lösung hat
\(\dot{y} = 3 \; \sqrt[3] {y}\, ^2 = 3 \; y^{\frac{2}{3}}\) , \(y(0)=0\)
\(y_1(t) =0 \;\) ist Lösung
\(y_2(t) = t^3 \;\) ist Lösung, denn \(\dot{y}_2(t) = 3 t^2\) und \(3 \cdot \left (\sqrt[3]{t^3} \right )^2 = 3 t^2\)
C.1.5 Analytische Lösung des AWP \(\dot{y}=\alpha \cdot y\) , \(y(t_0)=y_0\)
Bisher haben wir die Lösung der Differentialgleichung erraten und überprüft, ob die Lösung stimmt. Für einige einfache Differentialgleichung kann man die Lösung auch analytisch bestimmen. Für \(\dot{y}=\alpha \cdot y\) ist die besonders einfach. Man führt zunächst eine Separation der Variablen durch:
und integriert dann beide Seiten:
Eine Substitution auf der linken Seite mit \(x=y(s)\) ergibt dann
also gilt \(\vert \frac{y(t)}{y(t_0)} e^{-\alpha (t-t_0)}\vert= 1\).
Da der Betrag eine stetige Abbildung ist und der Ausdruck in den Betragsstrichen nur -1 oder 1 sein kann, muss für \(y(t_0)>0\) auch \(y(t) > 0\) f.a t gelten.
Damit ist
die Lösung des Anfangswertproblems. Die allgemeine Lösung der Differentialgleichung lautet
wobei C eine freie Konstante ist. C ergibt sich für eine spezielle Lösung aus dem Anfangswert (siehe oben) Man kann zeigen, dass alle Lösungen der Differentialgleichung diese Form besitzen.
Eine Lösung einer Differentialgleichung mit einer freien Konstanten heißt allgemeine Lösung, wenn sich jede Lösung der Differentialgleichung in dieser Form schreiben lässt.
C.1.6 Lineare Differentialgleichungen
\(\dot{y}+ a(t) y =0\) heißt homogene, lineare Differentialgleichung (in y)
\(\dot{y}+ a(t) y =b(t)\) heißt inhomogene, lineare Differentialgleichung (in y)
Die inhomogene Gleichung ist streng genommen affin. Den Term b(t) nennt man auch Störung.
Beispiele:
\(\dot{y} = \alpha y\) ist linear
\(\dot{y} = \alpha y^2\) ist nicht linear
Grundprinzipien bei linearen Differentialgleichungen
Überlagerungsprinzip (Superpositionsprinzip) bei homogenen linearen Differentialgleichung:
Sind \(y_1\), \(y_2\) Lösungen der homogenen Differentialgleichung, so ist auch
\(y_3=\alpha y_1 + \beta y_2 , \alpha,\beta \in \mathbb{R}\) Lösung.
Die Lösungsmenge ist ein Vektorraum !!
Ist y Lösung der inhomogenen Differentialgleichung,
z eine beliebige Lösung der zugehörigen homogenen Differentialgleichung,
dann ist y+z Lösung der inhomogenen Differentialgleichung.
Sind y und w Lösungen der inhomogenen Differentialgleichung, dann ist y-w Lösung der zugehörigen homogenen Differentialgleichung.
Dies gilt nicht für alle Differentialgleichungen. Weiter hilft hier der Satz von Picard-Lindelöf: f muss Lipschitzbedingung für y erfüllen.↩︎